Robot Colaborativo JET-BOT

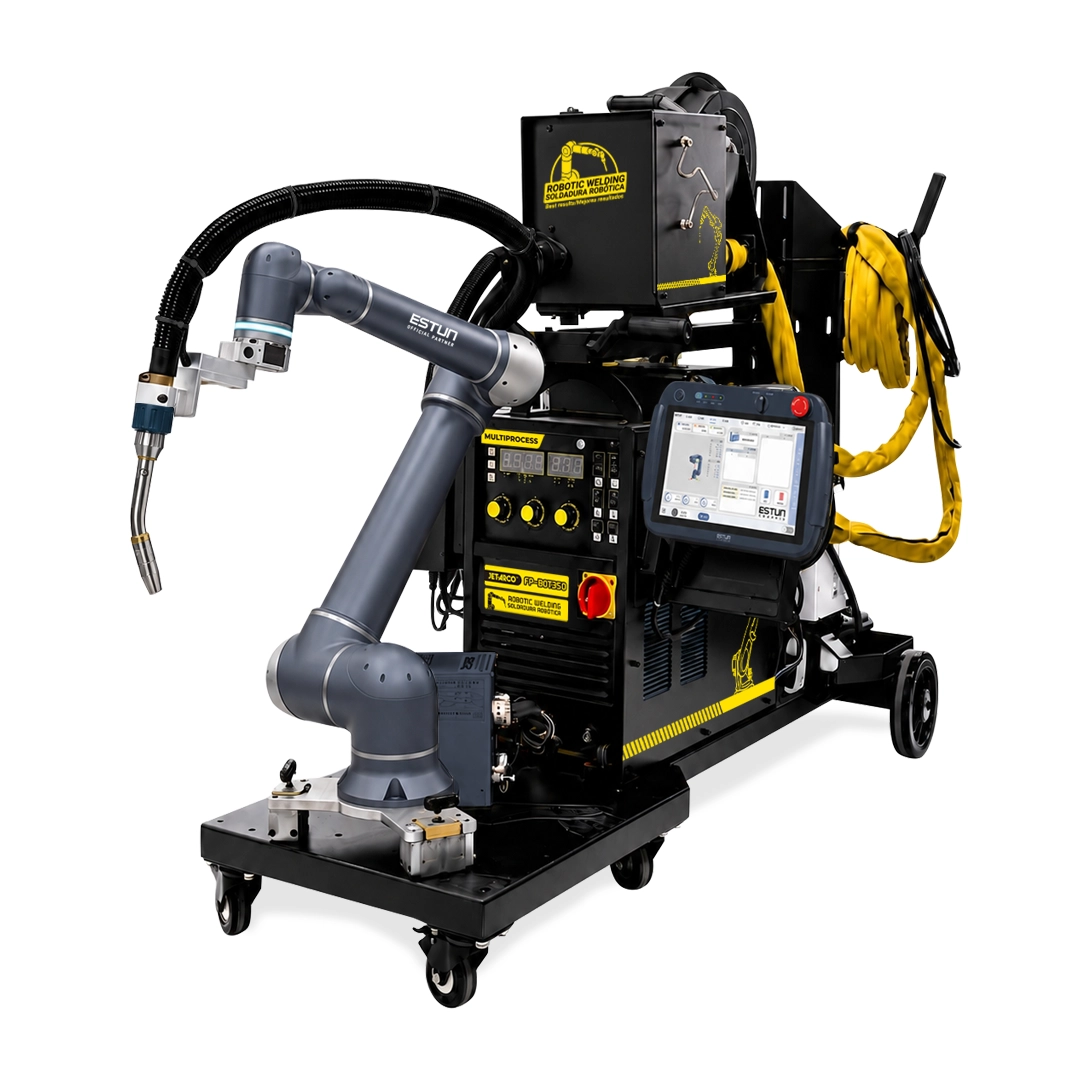
JET-BOT es el sistema de soldadura colaborativa de JET-ARCO diseñado para automatizar procesos de soldadura de forma flexible, precisa y eficiente. Disponible en versiones XS, S, M y L, permite adaptar el nivel de automatización a diferentes necesidades productivas, desde aplicaciones básicas hasta procesos industriales más exigentes.

El sistema integra robot colaborativo, fuente de soldadura, antorcha, alimentador de hilo y control, ofreciendo una solución completa y lista para trabajar. Su programación intuitiva mediante Teach Pendant y Smart Tool facilita la creación de trayectorias y puntos de soldadura, mientras que el sensor de fuerza de seis ejes proporciona detección de colisión y un control preciso del movimiento.

La gama incorpora movilidad mediante carro de transporte y base magnética multiposición, además de funciones avanzadas como Seam Tracking / Seam Finding y, en la versión JET-BOT L, opciones como escáner láser y sistema de limpieza de antorcha.

Especificaciones de las fuentes de potencia

Especificación JET-BOT XS JET-BOT S JET-BOT M JET-BOT L
Fuente de soldadura FP-BOT350 FP-BOT350 FP-BOT500 FP-BOT500
Tecnología Inverter MIG/MAG doble pulso Inverter MIG/MAG doble pulso Inverter MIG/MAG doble pulso Inverter MIG/MAG doble pulso
Tensión de entrada Trifásica 380 V ±10% / 50 Hz Trifásica 380 V ±10% / 50 Hz Trifásica 380 V ±10% / 50 Hz Trifásica 380 V ±10% / 50 Hz
Capacidad de entrada 17,1 kVA 17,1 kVA 27,6 kVA 27,6 kVA
Corriente de entrada 26 A 26 A 42 A 42 A
Tensión nominal de salida 31,5 V 31,5 V 39 V 39 V
Ciclo de trabajo 100% 100% 100% 100%
Tensión en vacío 85 V 85 V 85 V 85 V
Rango de corriente 20–350 A 20–350 A 20–500 A 20–500 A
Rango de tensión 14–40 V 14–40 V 14–40 V 14–40 V
Diámetro de hilo compatible 0,8 / 1,0 / 1,2 mm 0,8 / 1,0 / 1,2 mm 0,8 / 1,0 / 1,2 / 1,6 mm 0,8 / 1,0 / 1,2 / 1,6 mm
Tipo de alimentación de hilo Push / Push-Pull Push / Push-Pull Push / Push-Pull Push / Push-Pull
Materiales compatibles Acero al carbono, acero inoxidable, aluminio, cobre e hilo tubular Acero al carbono, acero inoxidable, aluminio, cobre e hilo tubular Acero al carbono, acero inoxidable, aluminio, cobre e hilo tubular Acero al carbono, acero inoxidable, aluminio, cobre e hilo tubular
Grado de protección IP23S IP23S IP23S IP23S
Clase de aislamiento H/B H/B H/B H/B
Funciones disponibles MIG/MAG, pulso, soldadura robotizada MIG/MAG, pulso, soldadura robotizada MIG/MAG, pulso, soldadura robotizada MIG/MAG, pulso, soldadura robotizada

Especificaciones técnicas del brazo robótico

Especificación JET-BOT XS JET-BOT S JET-BOT M JET-BOT L
Modelo S3-60 Pro S5-90 Pro S10-140 Pro S20-180 Pro
Grados de libertad 6 6 6 6
Carga útil 3 kg 5 kg 10 kg 20 kg
Alcance 575,8 mm 919 mm 1400 mm 1777,5 mm
Repetibilidad ±0,03 mm ±0,03 mm ±0,03 mm ±0,1 mm
Peso 14 kg 21 kg 37 kg 58 kg
Precisión del sensor de par — Error de composición <2% F.S <2% F.S <2% F.S <2% F.S
Precisión del sensor de par — Error de repetibilidad <0,2% F.S <0,2% F.S <0,2% F.S <0,2% F.S
Seguridad Guiado manual, detección de colisión ajustable Guiado manual, detección de colisión ajustable Guiado manual, detección de colisión ajustable Guiado manual, detección de colisión ajustable
Certificación EN ISO 13849-1 PLd Cat.3 & EN ISO 10218-1 EN ISO 13849-1 PLd Cat.3 & EN ISO 10218-1 EN ISO 13849-1 PLd Cat.3 & EN ISO 10218-1 EN ISO 13849-1 PLd Cat.3 & EN ISO 10218-1
Clasificación IP IP54 IP54 IP54 IP54
Velocidad máxima en el extremo de herramienta 2 m/s 2,5 m/s 2,5 m/s 3,2 m/s
Rango de trabajo Ejes 1/2/4/5/6: ±360°; Eje 3: ±160° Ejes 1/2/4/5/6: ±360°; Eje 3: ±160° Ejes 1/2/4/5/6: ±360°; Eje 3: ±160° Ejes 1/2/4/5/6: ±360°; Eje 3: ±160°
Velocidad máxima Ejes 1/2/3: 150 °/s; Ejes 4/5/6: 180 °/s Ejes 1/2/3: 150 °/s; Ejes 4/5/6: 180 °/s Ejes 1/2/3: 150 °/s; Ejes 4/5/6: 180 °/s Ejes 1/2: 110 °/s; Eje 3: 150 °/s; Ejes 4/5/6: 180 °/s
Montaje Cualquier orientación Cualquier orientación Cualquier orientación Cualquier orientación
Temperatura de funcionamiento 0–50 °C 0–50 °C 0–50 °C 0–50 °C
Humedad de funcionamiento 70% RH 70% RH 70% RH 70% RH
Conector de brida ISO 9409-1-50-4-M6 ISO 9409-1-50-4-M6 ISO 9409-1-50-4-M6 ISO 9409-1-50-4-M6
Comunicación de brida 2 DI, 2 DO, 24 V DC, MODBUS RTU, RS485 2 DI, 2 DO, 24 V DC, MODBUS RTU, RS485 2 DI, 2 DO, 24 V DC, MODBUS RTU, RS485 2 DI, 2 DO, 24 V DC, MODBUS RTU, RS485
Scroll al inicio